中文简体

Steuerungen für Industriefahrzeuge: Sicherheit von Grund auf
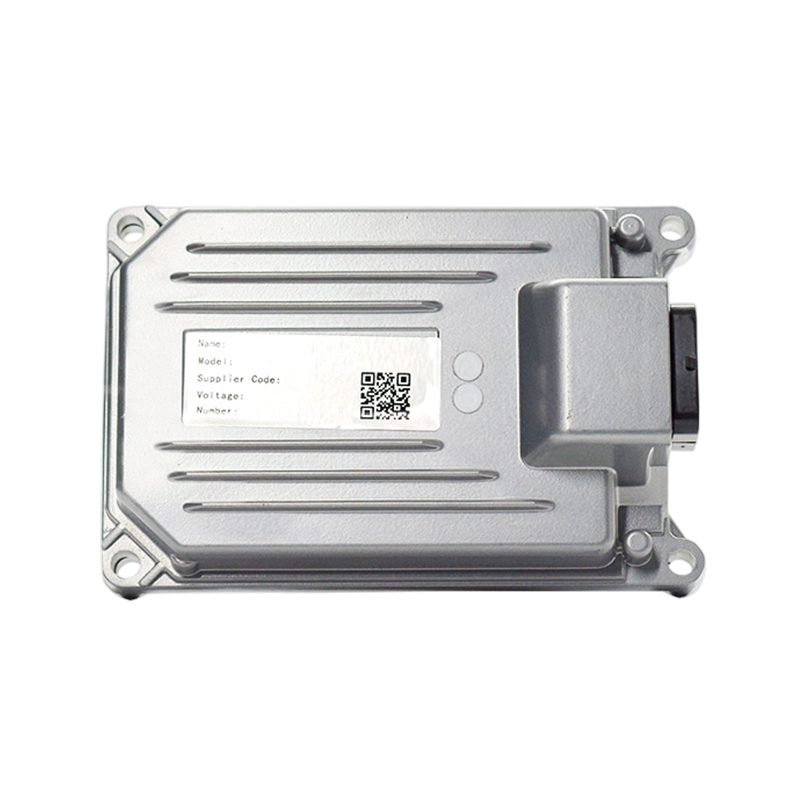
Steuerungen für Industriefahrzeuge sind die wirksamste elektronische Komponente zur Vermeidung von Unfällen mit Gabelstaplern und Baumaschinen. Sie überwachen kontinuierlich die Maschinendynamik und greifen innerhalb von Millisekunden ein – viel schneller als jeder menschliche Bediener. Allein in den USA verursachen Unfälle mit angetriebenen Flurförderzeugen jährlich rund 34.900 Verletzte und 85 Todesopfer. Steuerungen begegnen diesen Risiken direkt durch redundante Sicherheitsarchitekturen, aktive Stabilitätsfunktionen und Echtzeit-Fehlerdiagnose. Bei richtiger Integration verwundeln sie eine gefährliche Maschine in eine vorhersehbare, kontrollierte Anlage.
Felddaten bestätigen die Auswirkungen: Flotten, die mit fortschrittlichen Steuerungen ausgestattet sind, haben im Vergleich zu entkoppelten Systemen 70 % weniger Unfälle und 80 % weniger Geräteschäden dokumentiert. Diese Vorteile beruhen nicht auf der Theorie, sondern auf der kontinuierlichen, automatischen Geschwindigkeitsregulierung, Neigungsbegrenzung und Kollisionsvermeidung – alles wird von der Steuerung ausgeführt, ohne dass ein Eingreifen des Bedieners erforderlich ist.
Redundante Architektur – Dual-Core-Schutz
Im Mittelpunkt der Sicherheit steht die Hardware-Redundanz. Moderne Steuerungen verwenden ein Dual-Mikroprozessor-Design (Kategorie 3 gemäß EN ISO 13849), das jedes kritische Signal über zwei unabhängige Kanäle verarbeitet. Fällt ein Prozessor aus, überwacht und steuert der zweite weiterhin die Sicherheitsfunktionen und verhindert so unbeabsichtigte Bewegungen oder Stromausfälle.
Die Redundanz umfasst auch zwei Eingangspfade für sicherheitskritische Sensoren – Drosselklappenstellung, Bremsbetätigung, Lenkwinkel. Jede Nichtübereinstimmung zwischen den beiden Pfaden löst sofort einen sicheren Zustand aus, typischerweise eine Geschwindigkeitsreduzierung in den Kriechmodus oder eine vollständige Motorabschaltung. Dies entspricht der Norm EN 1175:2025, die Mindestleistungsniveaus für sicherheitsbezogene Steuerungssysteme vorschreibt.
Einzelpunktausfälle werden effektiv neutralisiert – selbst bei starken Vibrationen, thermischer Belastung oder Komponentenalterung bleibt die Steuerung entweder betriebsbereit oder ausfallsicher.
Aktive Sicherheitsfunktionen – Eingreifen vor Reaktion
Über die passive Redundanz hinaus führen Controller aus aktive Sicherheitsalgorithmen die das Fahrzeugverhalten in Echtzeit mithilfe von Sensorfusion und CAN-Bus-Kommunikation ändern.
Geschwindigkeits- und Neigungsbegrenzung
Controller begrenzen die Fahrgeschwindigkeit dynamisch basierend auf Hubhöhe, Lastgewicht und Lenkwinkel. Wenn ein Gabelstapler eine schwere Last hebt, reduziert die Steuerung automatisch die Höchstgeschwindigkeit und begrenzt den Neigungswinkel und die Neigungsgeschwindigkeit des Masts, um ein Umkippen nach vorne zu verhindern. Diese Durchsetzung ist fest codiert – der Bediener kann sie nicht außer Kraft setzen.
Stabilitätskontrollsysteme
Erweiterte Controller lassen sich in Multisensor-Stabilitätspakete integrieren (z. B. 10 Sensoren, 3 Aktoren und 1 Controller). Sie können die Hinterachse bei scharfen Kurven sperren, um das Risiko eines seitlichen Überschlags zu verringern und die Vorwärtsneigung zu begrenzen, wenn Höhe und Position der Ladung kritisch werden. Alle Korrekturen erfolgen schneller, als der erfahrenste Fahrer reagieren kann.
Annäherungs- und Kollisionsvermeidung
Näherungssensoren liefern Daten an den Controller, der die Geschwindigkeit automatisch reduziert, wenn sich Fußgänger oder andere Fahrzeuge nähern. Die Steuerung moduliert außerdem hydraulische Funktionen (Heben, Senken, Kippen) basierend auf Zonenregeln, wodurch die Laststabilität verbessert und die Aufprallenergie reduziert wird. Im autonomen Modus führen sicherheitsbewertete Steuerungen Notstopps mit Latenzen unter 100 ms durch.
Echtzeitdiagnose und CAN-Bus-Intelligenz
Die Diagnosefähigkeit eines Controllers ist ebenso wichtig wie seine Interventionslogik. Über Controller Area Network (CAN)-Bus Es tauscht kontinuierlich Daten mit Batteriemanagement, Sensoren und Displays aus – Monitoring Spannung, Temperatur, Ladezustand und Fehlercodes .
Unterstützung moderner Controller UDS (ISO 14229) and SAE J1939 Protokolle, die es Technikern ermöglichen, Live-Daten, Fehlerverläufe und Sicherheitsereignisprotokolle mit Standard-Diagnosetools zu lesen. Nichtflüchtiger Speicher Bewahrt Aufzeichnungen über alle Stromzyklen hinweg auf und unterstützt so die Ursachenanalyse nach Vorfällen.
Vorausschauende Wartung wird möglich: Durch die Verfolgung der Controller-Temperatur, der Stromaufnahme und der Fehlerraten können Flottenmanager dies tun Planen Sie Reparaturen, bevor es zu Ausfällen kommt — Reduzierung ungeplanter Ausfallzeiten und Betriebsunfälle.
Funktionale Sicherheitsstandards – Das Compliance-Rückgrat
Jede Sicherheitssteuerung muss anhand internationaler Standards validiert werden. Compliance ist nicht verhandelbar für den rechtlichen Betrieb und Haftungsschutz in regulierten Märkten.
ISO 13849 – Leistungsstufen
ISO 13849-1 definiert Performance Levels (PL) von a bis e. Für jede Sicherheitsfunktion muss die Steuerung einen erforderlichen PL erreichen (PL r ) durch Risikobewertung ermittelt. Controller mit Zweikanalarchitektur der Kategorie 3 typischerweise erreichen PL d oder PL e , die höchsten Zuverlässigkeitsstufen.
EN 1175:2025 – Elektrische Sicherheit für Flurförderzeuge
Diese Norm spezifiziert Mindestleistungsniveaus für alle elektrischen/elektronischen Komponenten auf Flurförderzeugen. Nach EN 1175 zertifizierte Steuerungen bieten OEMs und Endbenutzern einen dokumentierten Nachweis der Konformität.
ISO 26262 – Funktionale Sicherheit von Straßenfahrzeugen
Für Straßenfahrzeuge oder Fahrzeuge mit gemischter Nutzung: ISO 26262 Es gilt, Mikrocontroller in Automobilqualität, Master-Slave-Überwachung und mehrstufige Drehmomentüberwachung vorzuschreiben.
| Standard | Umfang | Anforderungen an den Schlüsselcontroller |
| ISO 13849-1 | Sicherheitsbezogene Steuerungssysteme | PL r Aufgabe; Architektur der Kategorie 2/3/4 |
| EN 1175:2025 | Elektrische Sicherheit für Flurförderzeuge | Mindestleistungsniveaus für Sicherheitsfunktionen |
| ISO 26262 | Funktionale Sicherheit von Straßenfahrzeugen | ASIL-Klassifizierung; Fehlertolerantes Design |
| ISO 3691-4 | Fahrerlose Flurförderzeuge (AGVs) | Schutzfeldüberwachung; Geschwindigkeits-/Bewegungssteuerung |
Betriebliche Vorteile – Sicherheit steigert die Produktivität
Sicherheit und Produktivität ergänzen sich und stehen nicht im Widerspruch. Ein kontrolliertes, vorhersehbares Fahrzeugverhalten reduziert die Ermüdung des Bedieners und stärkt das Vertrauen, während dieselben Eingriffe Produktschäden, Geräteverschleiß und Ausfallzeiten reduzieren.
Die eingesetzten Systeme verzeichnen 70 % weniger Unfälle und 80 % weniger Schäden bei gleichzeitiger Steigerung der Geräteauslastung um 15 %. Controller sind kein Kostenfaktor – sie sind ein Werthebel.
Für Baumaschinen in rauen Umgebungen sorgen robuste Gehäuse (Aluminiumguss, IP65/IP66-Dichtung, Gore-Tex-Belüftungsöffnungen) für einen zuverlässigen Betrieb bei Staub, Feuchtigkeit und extremen Temperaturen und stellen sicher, dass die Sicherheitsfunktionen während der gesamten Lebensdauer der Maschine verfügbar bleiben.
Sicherheitsinterventions-Workflow
Die folgende Sequenz zeigt, wie ein Controller ein Risiko erkennt und Maßnahmen zur Verhinderung eines Vorfalls ergreift.
Gesamtantwortzeit: normalerweise < 100 ms von der Sensorerkennung bis zum Aktorbefehl.
Häufig gestellte Fragen
Was ist das wichtigste Sicherheitsmerkmal einer Steuerung?
Redundante Dual-Mikroprozessor-Architektur – sie stellt sicher, dass kein Ausfall einer einzelnen Komponente die Sicherheitsfunktionen außer Kraft setzen kann.
Wie verhindern Steuerungen das Umkippen von Gabelstaplern?
Durch Überwachung der Ladungshöhe, des Gewichts, des Lenkwinkels und der Geschwindigkeit in Echtzeit und anschließender Reduzierung der Geschwindigkeit, Begrenzung der Neigung und Blockierung der Achsen nach Bedarf.
Welche Standards muss eine Sicherheitssteuerung erfüllen?
ISO 13849-1 (PL d/e), EN 1175:2025, and where applicable ISO 26262 or ISO 3691‑4 for AGVs.
Reduzieren Controller die Wartungskosten?
Ja – Echtzeitdiagnose und CAN-basierte Protokollierung ermöglichen eine vorausschauende Wartung und reduzieren so ungeplante Ausfallzeiten und Reparaturkosten.
Wie schnell kann ein Controller auf eine Gefahr reagieren?
Typischerweise unter 100 Millisekunden – viel schneller als die menschliche Reaktionszeit (200–300 ms).